红杉高瓴智元刚投完,鼎晖绿洲又进来了:这家港科大公司要给机器人铺满“全身皮肤”
作者:robot 发表时间:2026-10-27 09:22:00 转载自:机甲观察
机器人灵巧手卷了两年,竞争焦点正在从“手指尖”蔓延到“每一寸皮肤”。
全身多模态融合触觉解决方案公司模感科技(MoSense) 近日完成亿元级天使+轮融资,由鼎晖投资、绿洲资本联合领投,逐际动力、龙芯创投、中科创星、华山资本、浦东创投以及某国内头部具身厂商跟投。这是继红杉中国、高瓴创投、智元机器人共同参与的数千万元天使轮之后,公司在成立不到半年内完成的第二轮融资。
模感科技2026年5月成立,由港科大机器人比赛冠军团队孵化,总部在上海,深圳前海设有研发中心。它要做的事情一句话就能说清楚:不做只贴指尖的触觉传感器,而是把电子皮肤铺到机器人的手部、四肢、躯干和足底,让机器人全身都能“感觉到”
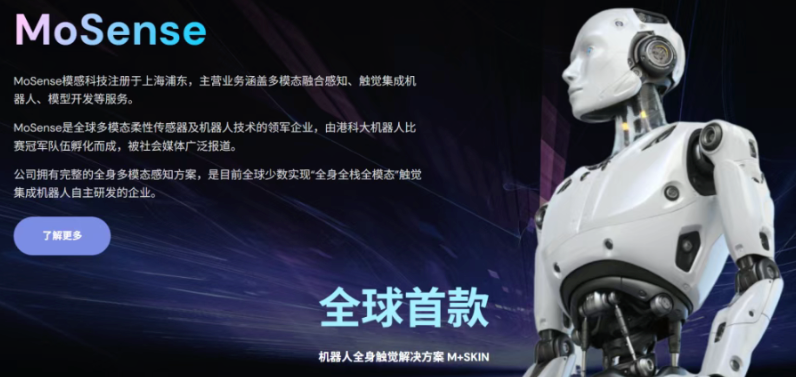
MoSkin全身柔性多模态触觉系统。图片来源:模感科技/36氪
触觉赛道并不缺玩家。但当前行业的主流方案,大多集中在灵巧手或夹爪的指尖、指腹等局部位置,解决的是精细抓取时“有没有碰到、力多大”的问题。一旦机器人走出固定工位,进入搬运、人机协作、家庭服务等开放场景,身体其他部位缺乏触觉反馈,就成了一个被跳过的盲区。
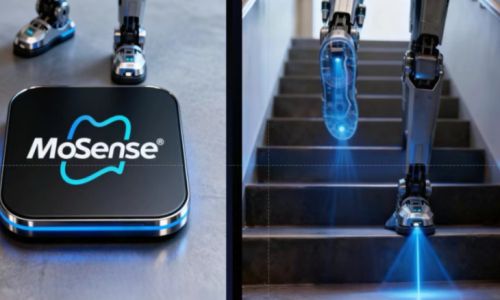
模感科技的选择是把触觉从局部推向连续曲面、大面积覆盖。它的MoSkin系统基于电磁超构力学技术,覆盖手部、四肢、躯干、足底,能将机器人刚性的物理边界转化为连续的六维力场感知,集成的模态包括力觉、温度、滑移、振动和材质。翻译成直观的场景:机器人搬箱子时,如果身体侧面的皮肤感知到摩擦力下降,它可以提前判断物体有滑落风险,主动调整抓取策略,而不是等箱子砸到地上再重启。
“铺满全身”说起来轻巧,工程上要同时解决三个互相打架的问题:灵敏度、量程和量产成本。
传统触觉传感器往往要在灵敏和抗造之间二选一——做得太灵敏,轻轻一碰就饱和;做得太皮实,微弱信号又感知不到。模感科技从底层结构入手,采用具有负泊松比特性的可调控人工晶格结构:受力时晶格通过定向旋转与形变分散载荷,大冲击下保护内部传感单元,微小力下又能保持高灵敏度。更关键的是“力学性能可编程”:同一套底层技术,指尖可以做得更柔软以保证灵敏度,脚底可以强化结构支撑以承受冲击,躯干则在大面积感知和结构强度之间取平衡。
制造端是另一个容易被忽视的卡点。传统触觉传感器需要把薄膜贴附到机器人表面再布线,工序多、成本高,复杂曲面的贴合尤其困难。模感科技采用磁光固化3D打印成型工艺,把具有特定晶格结构的材料直接加工成一体化触觉结构件,适配硅胶、发泡材料、TPU等不同材质,兼顾复杂曲面成型和低量产成本。配合全自动曲面大面积多模态标定算法,目标是让下游客户“即插即用”。
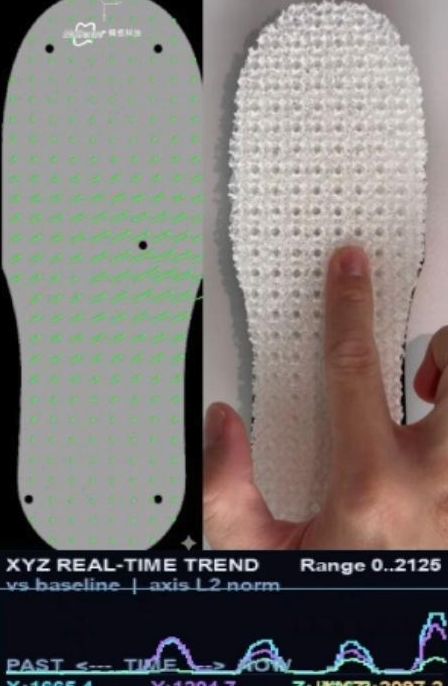
MoSkin电磁超构感知皮肤(足底)。图片来源:模感科技/36氪
模感科技的差异化不止在材料工艺,更在于它选择了一条全栈路线。公司三大核心产品构成一条完整链路:
MoSkin(硬件) 负责采集多轴磁场信号;MoTact(算法) 充当“触觉小脑”,把原始信号解算为力、位移、滑移、材质等感知信息,支持稀疏超分辨率、抗漂移抗磁干扰和KHz级高速阵列采样;MoWorld(模型) 则把高频触觉反馈注入世界动作模型,用触觉物理先验去修正低频决策,缩小Sim-to-Real的鸿沟。在搬运场景中,这意味着机器人可以在物体滑动之前就做出反应,而不是滑动发生后再补救。
这套“硬件—算法—模型”的闭环,指向的是一个比“卖传感器”更深的生态位:谁定义了机器人全身触觉的数据格式和反馈机制,谁就有可能成为Physical AI触觉层的事实标准。投资方名单里同时出现红杉、高瓴、鼎晖、绿洲,以及智元和逐际动力这类整机厂商,本身就说明资本押注的不是一个零部件品类,而是一层基础设施。
港科大冠军团队的“科研+量产”组合
模感科技的核心团队来自香港科技大学体系。联合创始人兼CEO严朝旭拥有港科大微电子跨学科博士学位,研究方向覆盖射频电磁场、先进电子器件和多模态传感,在IEEE等期刊发表多篇论文,并有微电子器件规模化量产经验。联合创始人兼CTO周航本科毕业于帝国理工学院,后获港科大机器人学博士学位,曾任车规级自动驾驶企业资深算法研究员,长期从事端到端自动驾驶与世界模型研究。联合创始人兼CFO杨穆君拥有香港大学经济学硕士学位,负责财务与公司治理。首席科学家温维佳是港科大讲座教授、港科大(广州)功能枢纽院长,曾获国家自然科学二等奖,入选爱思唯尔“全球前2%顶尖科学家”。
这支团队在2025年港科大(广州)首届仿生机器人创新大赛中,凭借“基于大面积柔性电子皮肤的机器人应用”项目拿下总决赛一等奖,随后被孵化创业。科研底色、工程化经验和量产意识的组合,恰好对应了触觉传感器从实验室走向产线时最稀缺的那类能力。
2026年被不少从业者称为“触觉元年”。视觉能力在机器人上已经相对成熟,但触觉——决定机器人能不能真正“稳、准、柔”地操作物理世界的核心能力——仍然处于早期阶段。行业普遍面临数据一致性差、耐用性不足、量产工艺不成熟等痛点。模感科技的全栈方案如果能在真实场景中跑通,解决的就不只是“摸得到”的问题,而是让触觉成为机器人决策回路里的一等公民。
商业化节奏上,公司除了推进人形机器人业务,也在向多行业拓展智能传感落地合作。亿元级天使+轮的资金,大概率会加速这条从“指尖”到“全身”的铺设速度。红杉、高瓴、鼎晖们押注的,不是一张更灵敏的电子皮肤,而是机器人真正走进物理世界时,那层绕不开的“感觉器官” 。
文章参考来源:《36氪》、《硬氪》《观点网》
昆仑行机器人完成3轮数十亿规模融资,刷新具身行业纪录
多项纪录被刷新!第二届世界人形机器人运动会落幕
习近平出席2026世界人工智能大会暨人工智能全球治理高级别会议开幕式并发表主旨讲话
智汇数字新机遇 共绘友好新图景——2026全球数字经济大会在京盛大开幕
清华火神队成功卫冕RoboCup 2026世界冠军,加速进化构筑全球具身智能“通用底座”
车企扎堆造机器人:四个轮子的焦虑与两条腿的赌局